

Moins de points d’accrochage liés à l’arbre
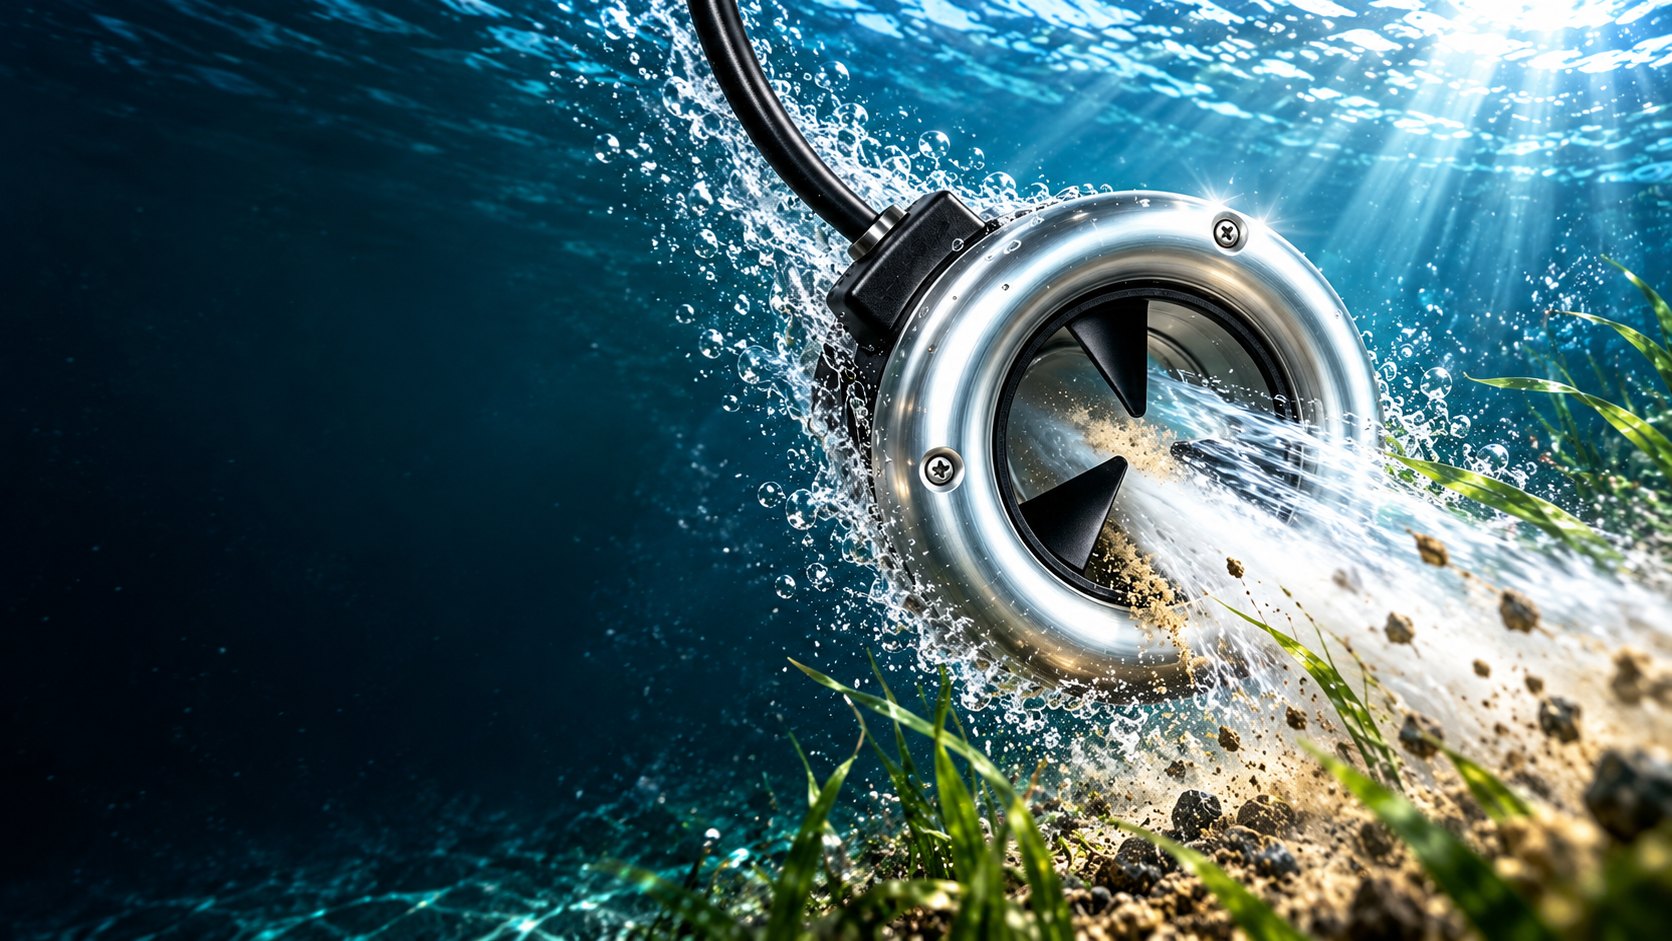
La suppression de l’arbre central crée un passage plus dégagé pour les débris souples et réduit les risques d’enchevêtrement et de blocage liés à l’arbre.
Pour une intégration dans des ROV, des AUV, des submersibles, des systèmes de navires, des équipements de plongée et des embarcations de loisirs. La configuration s’étudie selon la plateforme d’accueil et la mission.
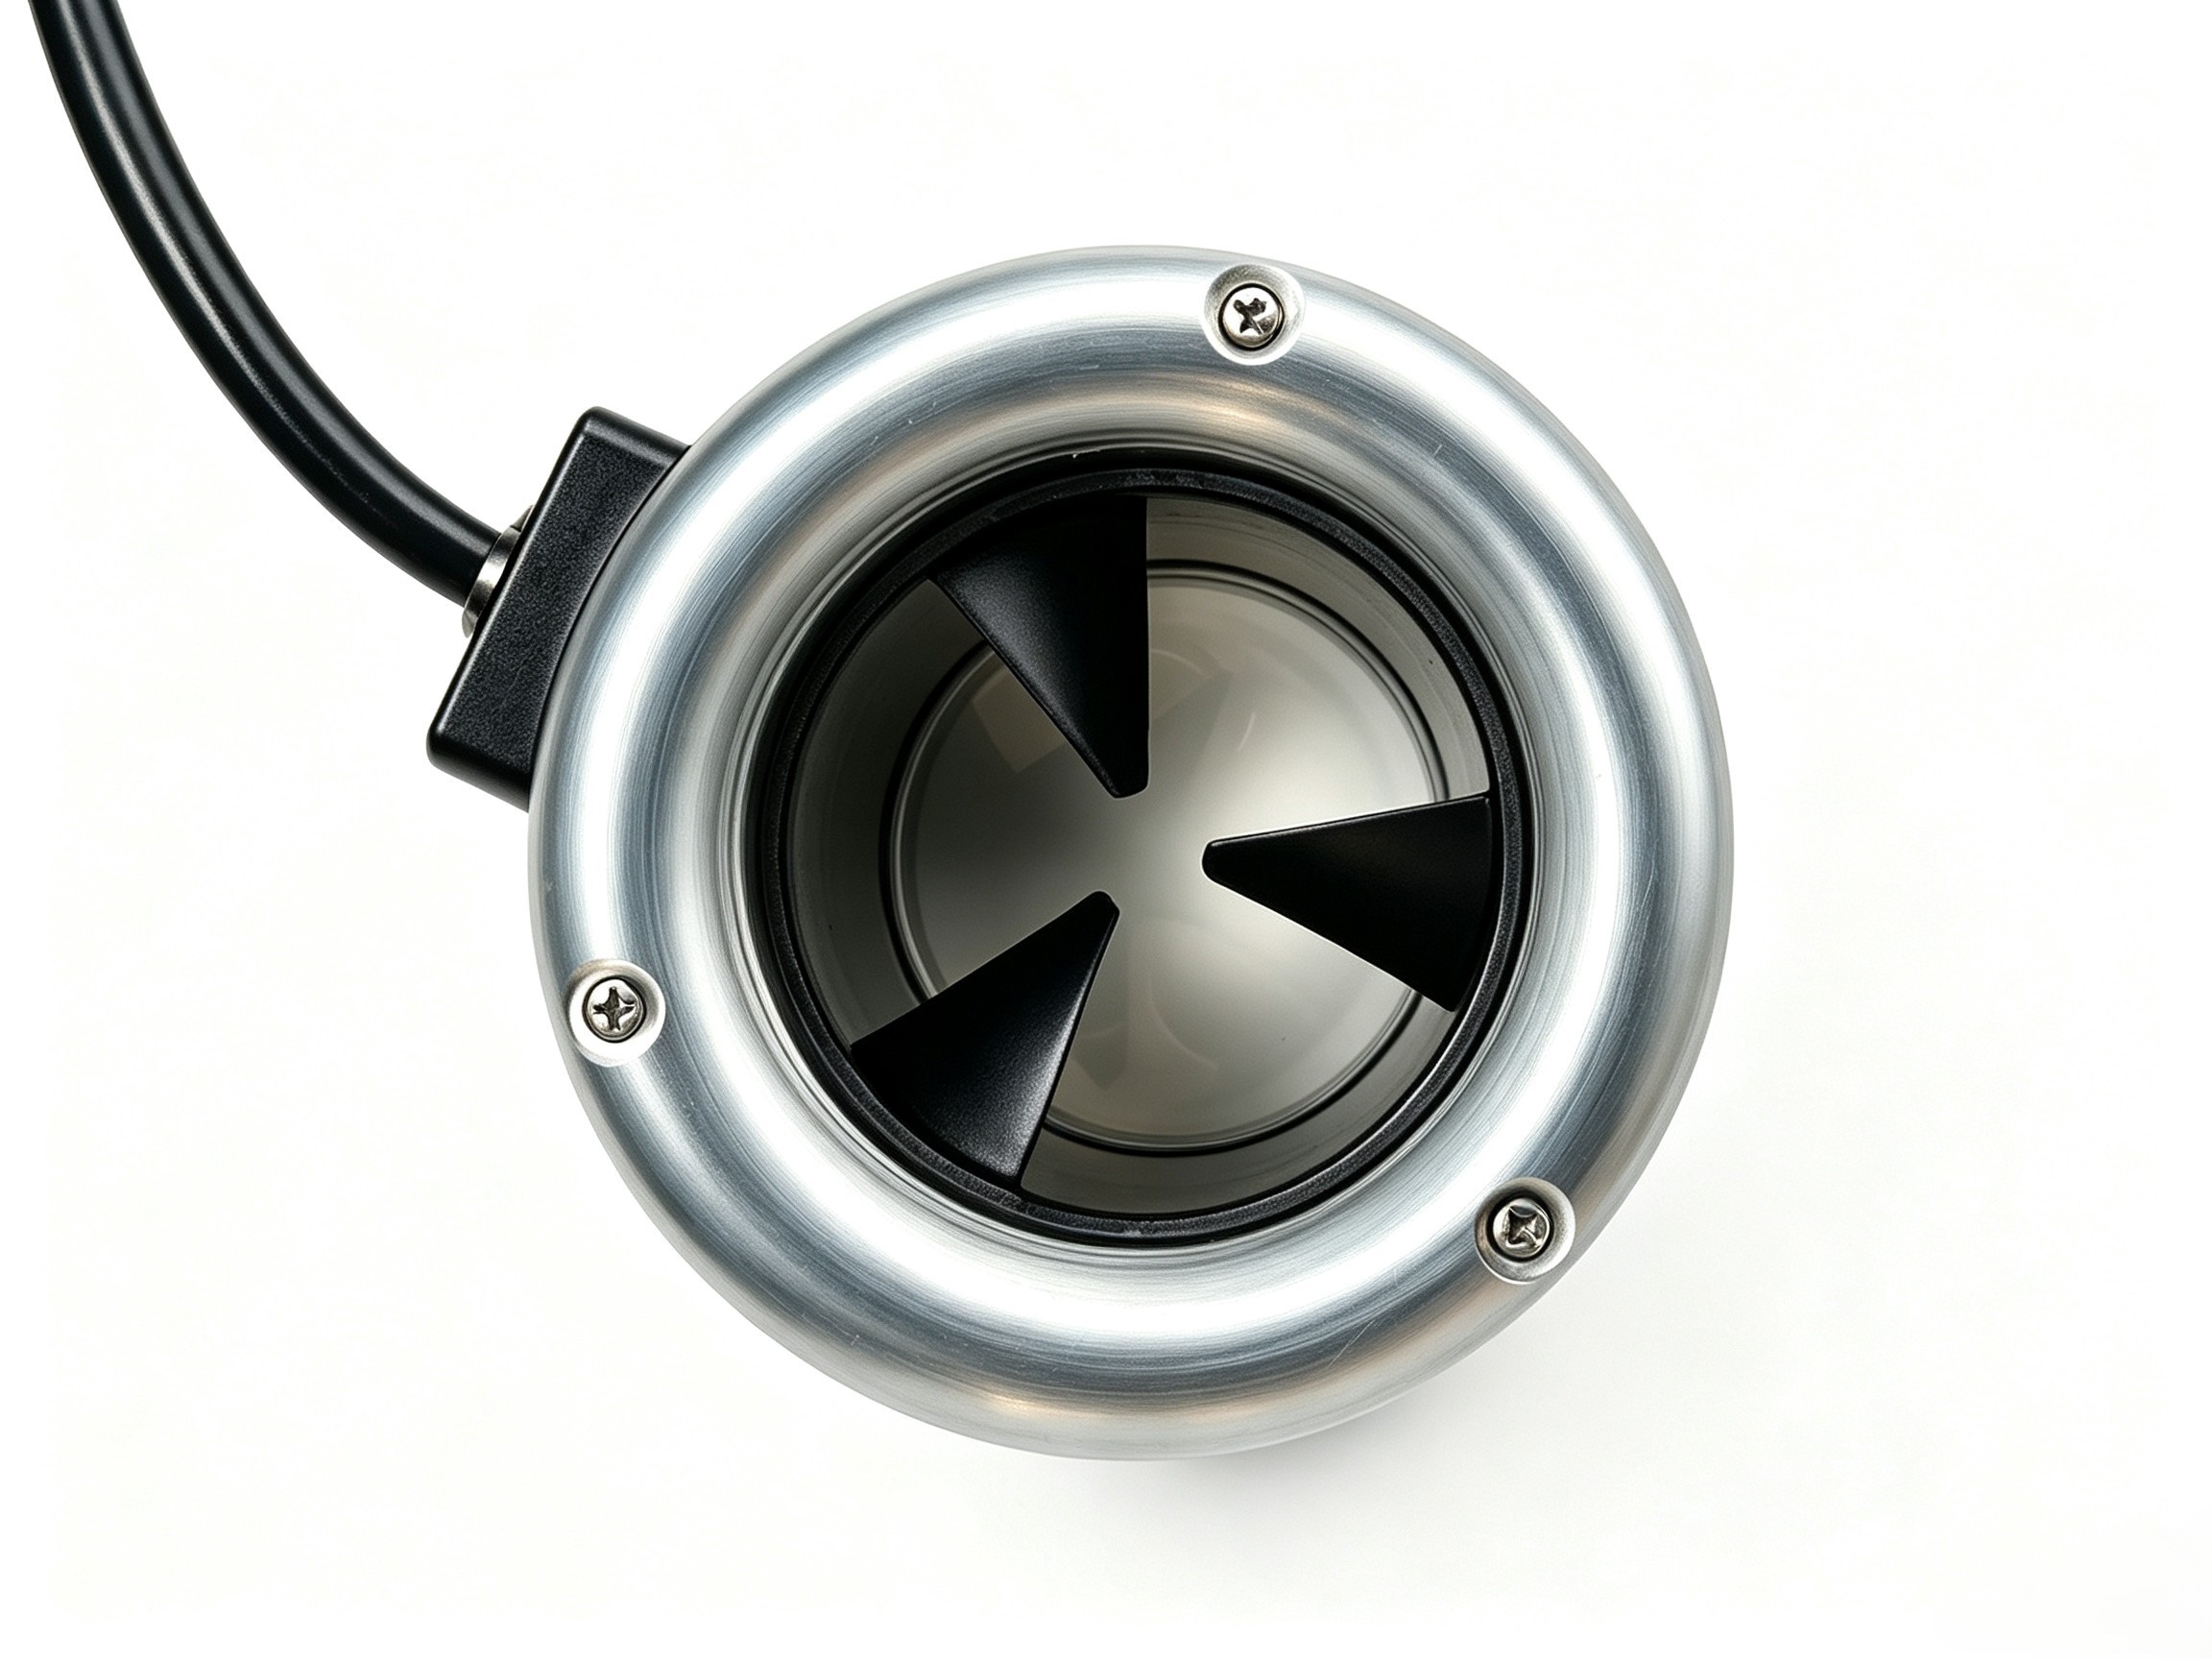
La série CKRT intègre le rotor et les pales dans une architecture entraînée par la couronne, sans arbre central traversant l’ouverture de l’hélice.

L’architecture sans arbre, l’étanchéité composite et l’entraînement intégré répondent à des risques courants de propulsion. Les résultats de mission dépendent du véhicule complet et des conditions d’utilisation.
La suppression de l’arbre central crée un passage plus dégagé pour les débris souples et réduit les risques d’enchevêtrement et de blocage liés à l’arbre.

L’étanchéité multicouche est conçue pour limiter l’intrusion de sédiments dans les eaux sableuses. La technologie d’étanchéité principale fait l’objet d’une demande de brevet d’invention publiée.

Réduire les risques d’enchevêtrement et d’interruption liés aux sédiments peut contribuer à la continuité de mission. Les résultats dépendent du véhicule complet et des conditions d’utilisation.

L’architecture sans arbre supprime un arbre central comme source potentielle de bruit mécanique. Les résultats acoustiques dépendent de l’installation complète et du point de fonctionnement.

L’architecture à entraînement périphérique réunit le moteur, le rotor et les pales dans un ensemble intégré avec moins d’interfaces de transmission distinctes.

CKRT90 et CKRT150 sont des points de départ au sein d’une gamme configurable. Étudions les évolutions fonctionnelles et structurelles de votre système, puis les données utiles à votre application.
Besoin d’une autre configuration ? Parlons de la personnalisation fonctionnelle et structurelle adaptée à votre application.
Se renseigner sur les options personnaliséesDécouvrez les domaines d’application de la série CKRT. La configuration du produit est étudiée selon le système d’accueil, les interfaces et la mission.

Inspection de pipelines, de fondations d’éoliennes en mer, de ports et d’infrastructures hydrauliques ou énergétiques.

Étudions l’intégration de la propulsion dans des véhicules sous-marins autonomes ou habités.
Étudions une propulsion auxiliaire, de maintien en position ou de manœuvre selon la coque et les exigences de mission.

Découvrez l’intégration dans des équipements de plongée, des dispositifs d’assistance aux plongeurs et d’autres systèmes sous-marins.

Des rivières riches en sédiments, comme le fleuve Jaune, aux pédalos des lacs de parc, les conditions de l’eau, le montage et la mission sont à prendre en compte.

Recherche en mer et en eaux intérieures, suivi bioacoustique et systèmes de mesure de précision.